场景定义机器人 BKID与Studioneubie如何破解餐饮服务自动化的最后一公里
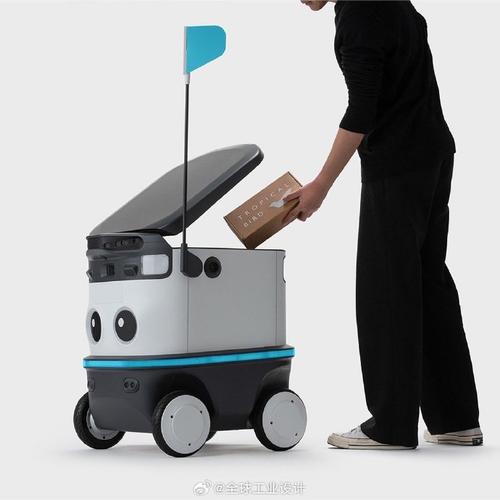
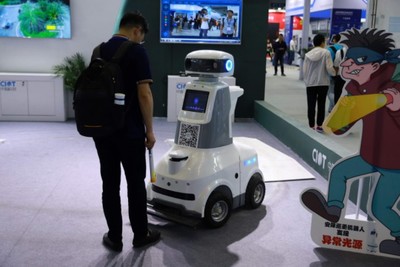
在餐饮业人力成本持续攀升与服务体验需求升级的双重压力下,服务机器人正从“新奇展品”走向“效率工具”。通用型机器人往往陷入“能走不能端、能端不稳、能稳不灵”的窘境。BKID与Studioneubie的联合尝试,本质上是在回答一个问题:当机器人制造遇上餐饮真实场景,产品定义应该从哪一头开始?
一、痛点不在“智能”,而在“适配”
餐饮服务消费机器人的核心矛盾并非算力或导航精度,而是场景颗粒度不足。后厨到前厅的动线宽度、托盘承重与减震要求、高峰期多机协同的调度逻辑、甚至顾客对“非人类服务”的心理距离,都构成了通用机器人落地的隐性摩擦。BKID作为设计驱动方,将餐饮业者的隐性Know-how提炼为可量化的结构参数;Studioneubie则负责把这些参数转化为可靠的机电一体化方案——二者合力把“机器人能做什么”扭转为“餐厅需要机器人做到什么”。
二、从后厨动线到前厅交互:重新定义产品边界
项目围绕三个层级展开适配:物理层解决托盘防泼溅与窄道通行的矛盾,采用被动阻尼与差速转向组合;任务层将传菜、回收、迎宾拆解为可调度原子动作,允许餐厅按营业时段动态配置机器人角色;交互层则通过声光提示与避让策略的设计,降低顾客的认知负担。这种模块化思路让同一硬件平台可以覆盖正餐、快餐与茶饮等不同业态的残值利用需求。
三、制造逻辑的反向输入
值得关注的是,Studioneubie并未沿用传统代工模式,而是在设计冻结前就引入可制造性评估,用装配工序倒推结构分件。例如将传感器仓与驱动模块整合为快拆单元,使餐厅经营者能自助更换易损件,减少停机返厂频次。这种“制造前移”的协作方式,将样机到量产的周期压缩了约三成,也为中小餐饮品牌提供了更低门槛的租赁决策依据。
BKID与Studioneubie的这次实践,揭示了一个更普适的方法论:服务机器人的价值释放,不在于参数表上的能力溢出,而在于对餐馆真实作业节拍的精准卡位。当制造商愿意把一部分定义权让渡给设计者与终端业者,餐饮自动化便不再是“替代人力”的口号,而成为人机协作的后厨新常态。
如若转载,请注明出处:http://www.whqmsd.com/product/35.html
更新时间:2026-10-23 17:47:29